
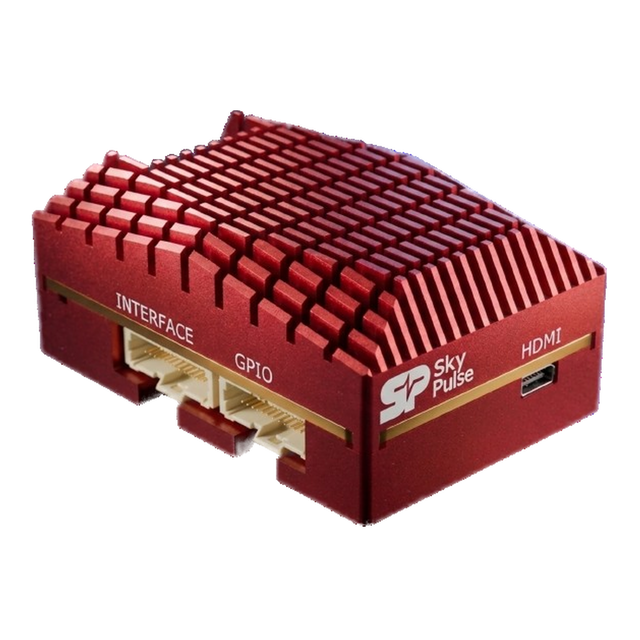
Helios FMUΕλεγκτής πτήσης και υπολογιστής αποστολής σε ένα πακέτο.
Ένας ελεγκτής πτήσης με πλεονάζοντες αισθητήρες και ένας συνοδευτικός υπολογιστής σε μία ενιαία μονάδα χαμηλού SWAP-C. Native ArduPilot και PX4, τριπλά IMU, με δυνατότητα εκτέλεσης προηγμένων αλγορίθμων όπως VIO, ATR, παρακολούθηση και άλλα.

 Υποστήριξη εγγενούς υλικολογισμικού
Υλικό 100% συμβατό με NDAA


- μάζα
- 94 γρ
- Εισαγωγή
- 6–36 V
- Πλήρες φορτίο
- ~ 12 W
- Υλικολογισμικό
- PX4 + ArduPilot
- Part number
- SP-HEL-4G
Αξιόπιστο, επιτόπιο δοκιμασμένο υλικό για ρομποτική
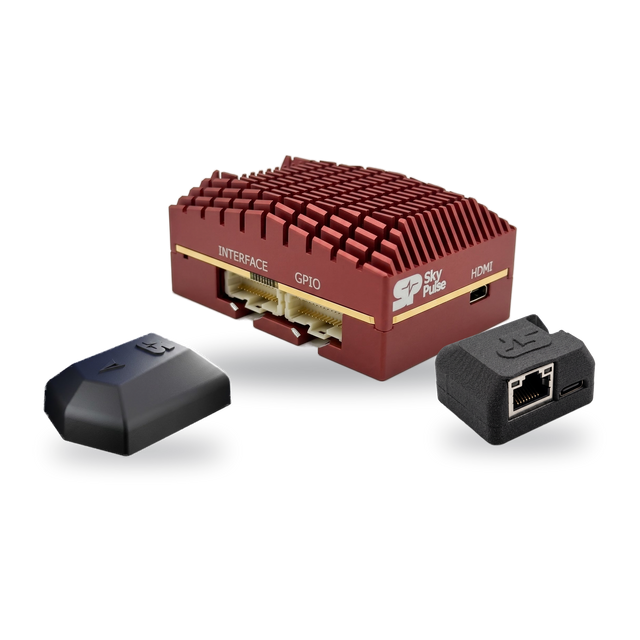
Πίνακες, μονάδες και κιτ, με αριθμούς ανταλλακτικών, βασικές προδιαγραφές και δημοσιευμένες τιμές. Νέα SKU εντάσσονται σε αυτό το πλέγμα καθώς κυκλοφορούν.
SkyNav GNSS Module
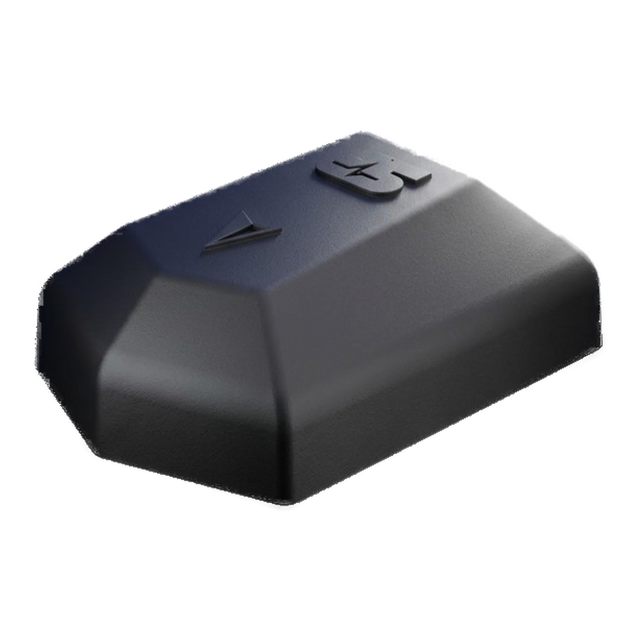
- L1+L5 GNSS πολλαπλών ζωνών
- RTK σε επίπεδο cm (Pro)
- 6-pin JST-GH, Pixhawk-standard pinout
Το οικοσύστημα Skypulse
Αυτόνομη σχεδίαση
- κατασκευή
- Συμβατό με NDAA
- Ολόκληρο το οικοσύστημα SkyPulse είναι 100% συμβατό με NDAA, ώστε να μπορείτε να εμπιστεύεστε το υλικό σας.
- Ενότητες
- 3 → 1
- Το Helios ενσωματώνει τον έλεγχο πτήσης, τον συνοδευτικό υπολογιστή και τη ρύθμιση τάσης όλα σε μία μονάδα, ώστε να μην χρειάζεται να ασχολείστε με την καλωδίωση και την τοποθέτηση.
- Δοκιμασμένο υλικό
- TRL-9
- Με περισσότερες από 10.000 ώρες λειτουργίας πτήσης σε σκληρές συνθήκες, παρέχουμε αξιόπιστο και ανθεκτικό υλικό για τις πιο απαιτητικές εφαρμογές ρομποτικής.
Ξεκινώντας με τον συνοδευτικό υπολογιστή
Ο συνοδευτικός υπολογιστής εκτελεί το Debian 12 (Bookworm) από προεπιλογή. Η πρώτη σύνδεση είναι μέσω Ethernet. Μετά από αυτό, μπορείτε να προσθέσετε ασύρματα τα δικά σας διαπιστευτήρια Wi-Fi και SSH.
-
Συνδέστε και ενεργοποιήστε
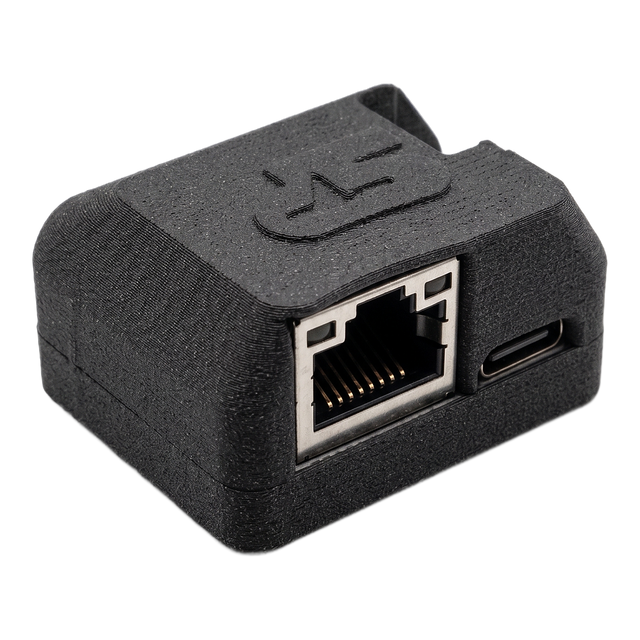
Συνδέστε τον παρεχόμενο προσαρμογέα Ethernet στην υποδοχή Interface και, στη συνέχεια, ενεργοποιήστε τη μονάδα.
-
Συνδεθείτε στο υποδίκτυο
Δώστε στον υπολογιστή σας μια στατική διεύθυνση IPv4 στο δίκτυο 192.168.168.X. Το Helios απαντά στη διεύθυνση 192.168.168.33.
-
SSH στον συνοδευτικό υπολογιστή
Τα προεπιλεγμένα διαπιστευτήρια αναφέρονται στον οδηγό έναρξης.
ssh skypulse@192.168.168.33 -
Ελέγξτε τη σύνδεση του ελεγκτή πτήσης
Ο ελεγκτής πτήσης συνομιλεί με τον υπολογιστή στο SERIAL3 (UART4), που εμφανίζεται ως /dev/ttyAMA0. Ρυθμίστε το SERIAL3_PROTOCOL σε MAVLink2 και το SERIAL3_BAUD σε 921600, εγκαταστήστε τα PySerial, PyMavlink, MAVProxy και Future και, στη συνέχεια, εκτελέστε:
MAV> Detected vehicle 1:1 on link 0~/.local/bin/mavproxy.py --master=/dev/ttyAMA0 --baudrate=921600
